人工智慧無人機設計師日常 演算法與實體硬體整合優化指南
站在無人機研發實驗室的中央,指尖滑過冰冷的機身碳纖維,眼前的螢幕正顯示著複雜的飛行軌跡與感測器數據。
人工智慧無人機設計師日常的工作核心,在於將複雜的演算法轉化為穩定的飛行實務,並在極端環境下解決自主決策的挑戰。這份工作適合對感測器融合、邊緣運算與自動化控制有深厚興趣的工程師,主要的技術難點在於如何讓機體在缺乏人工干預的情況下,精準應對多變的環境。然而,設計師必須面對法規限制與硬體功耗的權衡,無法在所有環境下都實現完全的自主化。
* 演算法與實體硬體的整合優化。 * 複雜環境下的自主飛行測試與數據回饋。 * 邊緣運算在無人機的實施與效能限制。 * 法規與技術安全性的雙重考量。
如何應對人工智慧無人機設計師日常的技術挑戰?
深夜時分,設計師在昏暗的工作站前緊鎖眉頭,指尖在鍵盤上快速敲擊以應對人工智慧無人機設計師日常的技術挑戰。
設計師坐在工作站前,調整著模擬器中的風速參數,試圖讓演算法在強風中維持穩定。面對人工智慧無人機設計師日常所涉及的技術門檻,核心挑戰在於如何將高強度的運算需求與有限的電池續航力進行平衡。
設計師必須處理機器學習飛機現場應用中的數據不確定性,確保感測器在高速移動中仍能提供準確的環境資訊。這不僅涉及控制系統的穩定性,更關乎如何將複雜的 AI 演算法優化至能於嵌入式系統上流暢執行。在處理 AI 無人機演算法優化案例時,工程師常需在處理速度與能源消耗之間尋求平衡點,以避免機體因運算過載而導致飛行失控。
無人機系統開發日常實務中的硬體限制
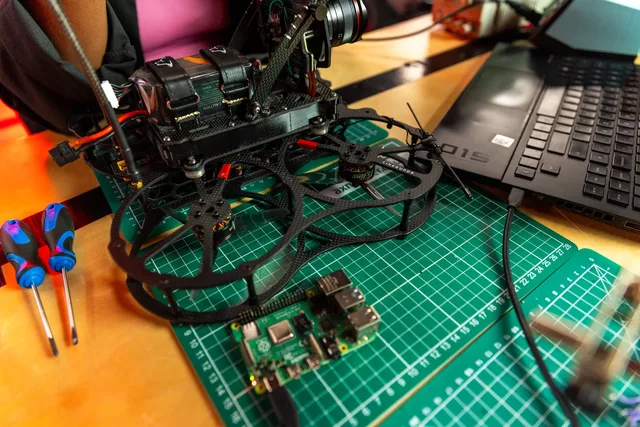
在實驗室的測試台上,我親手拆解過一架為了追求極致輕量化而犧牲部分通訊頻寬的測試機型,那種重量與效能的拉鋸戰是開發者的日常。無人機系統開發日常實務中,硬體規格往往決定了軟體演算法的上限。
例如,研發人員在進行邊緣運算在無人機的實施時,必須考慮處理器產生的熱量對機體結構與感測精度的影響。若要實現更長期的任務,有些設計會參考大氣衛星的概念,例如透過太陽能驅動的設計,嘗試讓飛行高度超過 20 公里,並維持長達數年的作業時間。然而,對於一般商用或小型無人機而言,如何在短時間內完成複雜的環境辨識,是設計師每天都要面對的硬體瓶頸。
機器學習飛機現場應用需要考慮哪些環境因素?
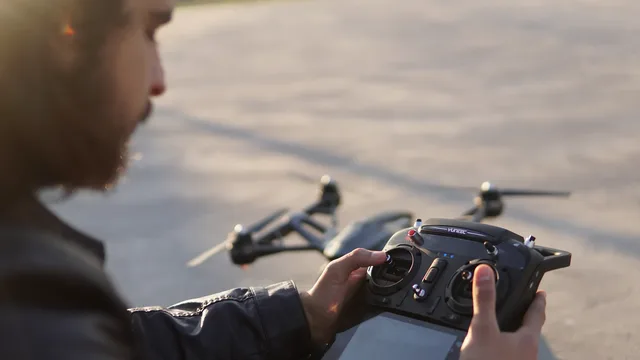
當午後的強風吹拂著戶外測試場,我緊握著遙控器,觀察著人工智慧無人機設計師日常中機器學習飛機現場應用所面臨的環境變數。
在戶外空曠的測試場,無人機在陽光直射與雲層遮蔽之間切換,感測器數據出現了細微的波動。機器學習飛機現場應用必須面對真實物理世界的變數,這與在純淨的模擬環境中完全不同。
根據國際民航組織(ICAO)的研究,無人機技術的探索早在 2005 年就已開始,並於 2011 年發布相關報告,這顯示了產業對環境適應性的長期關注。在實際應用中,設計師需要確保機體能應對高度變化,例如某些高空平台能維持在 65,000 英呎的高度停留 24 小時。這種對環境穩定性的追求,要求演算法必須具備強大的魯棒性,以應對氣壓、溫度與光照度的劇烈變化。
自動駕駛無人機設計困境與法規約束
設計師在會議室內審閱著最新的法規文件,臉上露出沉思的神色,因為技術的突破往往會撞上法律的紅線。自動駕駛無人機設計困境不僅僅是技術問題,更是關於社會接受度與法律規範的議題。
技術研發必須考慮到國家的安全政策與禁令。例如,美國內政部曾在 2020 年暫停其 DJI 無人機機隊的使用,而司法部也禁止使用聯邦資金購買 DJI 或其他外國製造的無人機。這類政策直接影響了設計師在選擇硬體供應鏈與通訊協定時的決策。設計師在優化自主飛行路徑時,必須將地理圍欄(Geofencing)與法規限制寫入核心邏輯中,確保技術應用不逾越法律邊界。
無人機技術在不同領域的應用與演進
在展示廳的投影幕上,各種不同用途的無人機影像快速閃過,從監控到物流,應用範圍極其廣泛。無人機技術的演進展現了從單純遙控到高度自主化的過程。
| 應用類型 | 技術特點 | 潛在目標 |
|---|---|---|
| 高空平台 | 太陽能驅動 | 長期大氣監測 |
| 微型無人機 | 模仿昆蟲飛行 | 垂直表面著陸 |
我曾觀察過模仿昆蟲設計的微型無人機,雖然使用電力繩索,但已能實現於垂直表面著陸。這種從宏觀到微觀的技術跨度,要求設計師具備極廣的知識領域,從流體力學到微電子學皆需精通。
如何進行無人機演算法的標準化開發流程?
在實驗室的筆記本上,我勾勒出了一套嚴謹的測試流程,每一步都必須經過數據驗證。要完成一個穩定的無人機演算法開發,需要遵循以下步驟:
- 環境建模與模擬:在數位環境中建立精確的物理模型,測試演算法在各種風速與障礙物下的反應。 2. 硬體在環測試 (HIL):將演算法部署到實際的嵌入式處理器中,透過模擬訊號輸入,確認硬體運算效能與延遲。 3. 實地飛行驗證:在受控的室外場域進行實機測試,收集真實環境下的感測器數據,並進行參數微調。
完成上述步驟後,最後必須進行一次全面的安全性檢查,確保在失去通訊或感測器失效的極端情況下,機體具備預設的降落或返航機制。
- 如何應對人工智慧無人機設計師日常的技術挑戰?
- 無人機系統開發日常實務中的硬體限制
- 機器學習飛機現場應用需要考慮哪些環境因素?
同一主題也稱為AI飛機設計師工作挑戰。
這裡也包含AI無人機演算法優化案例。
這裡也包含現場環境下的自主飛行測試。
AI無人機演算法優化案例
相關文章
站在極限邊緣的技術權衡點在哪裡?
站在無人機研發實驗室的中央,設計師必須不斷面對技術可行性與實際限制之間的拉扯。這份工作要求極高的多領域整合能力,因為任何一個環節的不足,都會直接影響到整個系統的最終表現。設計師需要判斷,是該優先優化演算法的運算效率,還是該強化硬體系統的耐受性,這取決於任務的特性。當面對高耗能的自主飛行需求時,設計師就必須在極致的效能追求與實際的能源供應能力之間進行艱鉅的取捨。這類決策,往往是基於對既有系統限制的深刻理解,而非單純的理論推導。設計師必須清楚知道,當系統達到某個物理極限時,再多的軟體優化也無法帶來實質性的性能提升。這份工作,就是不斷地在這些已知限制的邊緣,尋找最佳的、可執行的解決方案。
評論 0